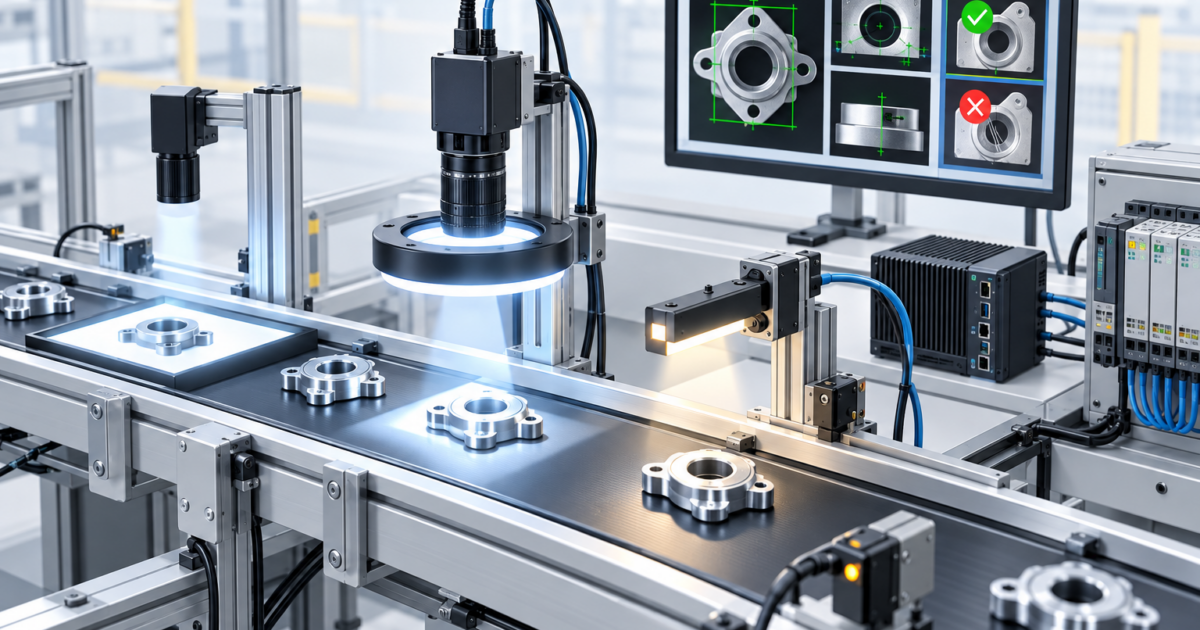
「200万画素のカメラなら、何µmまで測れる?」「金属表面の傷が安定して検出できない」「高速ラインで撮影した画像がブレる」――画像処理を設備へ導入すると、こうした課題に直面します。
FA(ファクトリーオートメーション)の画像検査では、カメラの画素数だけで性能は決まりません。視野・レンズ・照明・露光時間・画像処理・座標校正・PLCとの連携を、検査目的から逆算して決めることが重要です。
この記事は、画像処理・カメラ選定の基本から、数値を使った精度検討、設備実装のコツ、2026年のAI・3D・高速動画・イベントベースカメラまで、機械設計・電気設計・制御設計者向けにまとめた実務ガイドです。従来の設計図や計算例を残しつつ、測定精度と画素分解能を混同しないよう技術内容を補足しています。
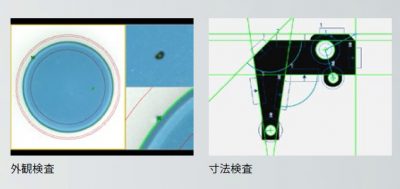
従来の画像処理システムの例:キーエンス CV-Xシリーズ(参考:CV-Xシリーズ)。
1.画像処理システムの設計手順|カメラを買う前に決めること
画像処理装置の目的は、大きく分けると「有無・OK/NG判定」「寸法・位置計測」「識別・文字読取」「外観検査」「3D位置・形状計測」「動画による動作解析」です。最初に検査目的と合否基準を決め、光学・制御を一体で設計します。
| 設計項目 | 最初に確認する内容 | 設計で決まること |
|---|---|---|
| 何をするか | 計測、位置決め、傷・欠品判定、ロボットガイド | 2D/3D、白黒/カラー、AI/ルールベース |
| どこを、どう見るか | 検査面、材質、色、光沢、最小欠陥 | 撮影方向と照明方式 |
| 距離・視野 | 設置スペース、WD、ワークのばらつき | レンズ・撮像素子・焦点距離 |
| 精度・速度 | 公差、検査周期、ライン速度、露光時間 | 必要画素数・センサー・処理性能 |
| 維持管理 | 校正周期、汚れ、照明劣化、レシピ切替 | 治具・点検項目・ログと画像保存 |
| 制御連携 | PLCへの出力、撮影トリガ、排出までの距離 | 信号仕様・遅延許容・故障時の扱い |
設計の基本:「カメラを選ぶ→検査を考える」ではなく、「検査要求→必要画素スケール→視野・光学→照明→撮影・判定周期」の順に検討しましょう。
画像処理で何ができる?
- パターン・モデルサーチ:事前登録画像との比較による有無判定・位置検出
- エッジ・円検出:外形、穴径、中心、隙間の計測
- カラー判定:ラベルの色、識別マーク、印刷状態の確認
- AIによる外観判定:形のばらつく汚れ、傷、異物などの分類や異常検知
- 動画・時系列:組立タイミング、搬送トラブル、瞬間的な引っ掛かりの観察
2.画素数・サブピクセル・ベイヤー配列の基礎
画素数は「精度」ではなく、画像をどれだけ細かく区切るか
200万画素(2MP)は約200万個の画素を使って画像を表現できるという意味です。同じカメラで視野を広くすると1画素が表す実物寸法は大きくなり、小さな欠陥は写りにくくなります。逆に視野を狭くすると、同じ画素数でも細部を捉えやすくなります。
物体側画素スケール(mm/pixel)=撮影視野幅(mm)÷画像の横画素数(pixel)
ただし、画素スケールは測定精度・検出保証寸法とは別です。レンズの解像力、光量、コントラスト、センサーノイズ、ディストーション、校正なども考慮します。
サブピクセル処理とは?
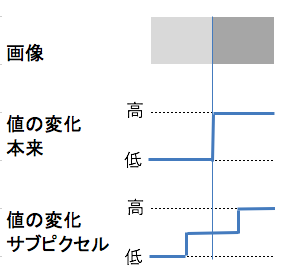
隣接する画素の輝度分布からエッジ位置を推定し、整数画素より細かな位置を出す処理です。たとえば画素スケールが10µm/pixelでも、再現性のよいエッジなら1画素未満の位置変化を検出できることがあります。ただし、カメラの物理画素数が増えるわけではなく、測定精度が必ず0.1画素になると保証するものでもありません。
カラーカメラのベイヤー配列とは?
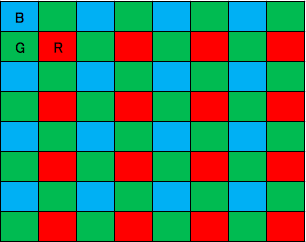
一般的な単板カラーセンサーは、赤(R)・緑(G)・青(B)のカラーフィルターを画素に配置し、補間処理(デモザイキング)を使ってカラー画像を作ります。隣接する画素が同じ色情報を直接取得しているわけではないため、細かな模様や位置測定では補間の影響を評価する必要があります。
色が要件でなければ、モノクロカメラが有利になる場合があります。ただし、「カラーは必ず精度が半分」といった一律の換算はできません。センサー・光学系・アルゴリズムで変わります。
3.カメラ・レンズの選定|視野と測定精度を計算する
ワーキングディスタンス(WD)と視野(FOV)
ワーキングディスタンスは通常、レンズの先端側基準からワークまでの距離として扱います(製品定義を確認)。レンズ・撮像素子・WDの組合せで視野が決まります。メーカーのWD–視野グラフで設置寸法に合う組合せを探します。
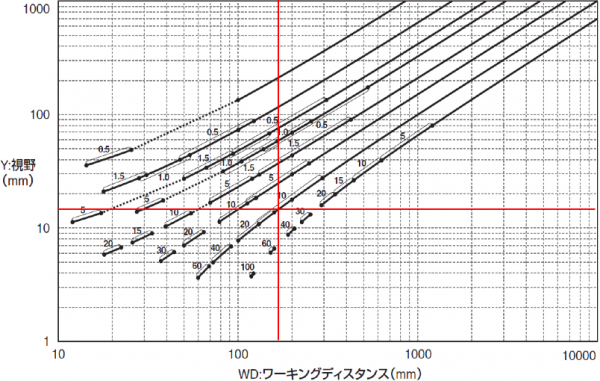
計算例:192万画素、視野11mmの場合
撮影サイズが1600×1200pixel、視野が11×8.25mmなら、横方向の画素スケールは次のとおりです。
11mm ÷ 1600pixel = 0.006875mm/pixel = 6.875µm/pixel
この計算から分かるのは、撮影範囲を何画素でサンプリングするかです。例えば20µmの欠陥なら約2.9画素に相当しますが、見えるかどうかは欠陥のコントラスト・形・撮影条件で大きく変わります。寸法測定の保証精度を示すものではありません。
最新の設計例:幅50µmの傷を見つけたい
ここでは、検出対象の幅を少なくとも5画素程度で表すことを初期設計の目安とします。これは経験的な設計出発点であり、すべての傷で5画素なら検出可能という保証ではありません。
- 検出対象:幅0.05mm(50µm)
- 設計目安:5pixel/傷幅
- 許容画素スケール:0.05mm ÷ 5 = 0.01mm/pixel
- 必要視野幅:40mm
- 必要な横画素数:40mm ÷ 0.01mm/pixel = 4,000pixel以上
横4096画素なら物体側画素スケールは約9.77µm/pixelで、50µmの傷は約5.1画素になります。実際には傷の深さ・照明・解像力・被写界深度・撮影ばらつきを含め、良品・不良品サンプルで検証してください。
ディストーション(レンズの歪曲収差)
レンズ周辺で直線が曲がったり、場所によって倍率が変わったりすることがあります。図面上の寸法測定や座標出力では、撮影位置によるスケール差を補正する必要があります。
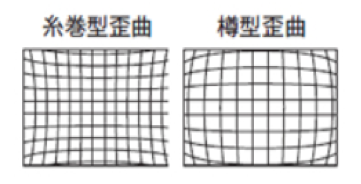
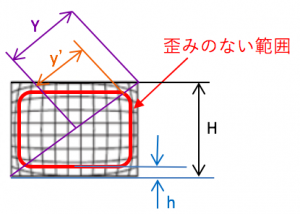
光学ディストーションとTVディストーションの模式図も参考として残します。ただし、両者は定義や測定位置が異なるため、パーセント値を単純に視野幅へ掛けて「使用可能範囲」を決めることはできません。メーカーが定める定義を確認し、必要な位置精度が満たされるか校正板で実測します。
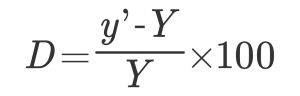
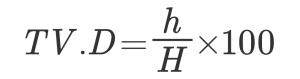
高精度な寸法計測では、テレセントリックレンズも検討します。ワークの高さ変化による倍率変化や遠近効果を小さくできますが、レンズ径・価格・必要照明・視野条件とのトレードオフがあります。
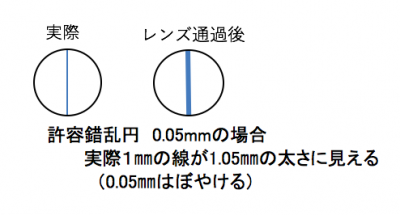
ピントぼけと許容錯乱円
許容錯乱円は「どの程度のぼけを許容するか」の設計基準で、検査要求や光学条件により決めます。1画素分を無条件に許容してよいわけではありません。ぼけ量と画素スケールを単純に加算し、「総合精度」「最小検出幅」とすることもできません。
測定精度はどう評価する?
測定値の品質を評価する際は、少なくとも次を分けて確認します。
- 分解能:1画素あたりの実物寸法、実効的な光学解像力
- 繰返し性:同一ワークの連続測定で値がどの程度ばらつくか
- 真度・校正残差:基準器との偏りや位置ごとの誤差
- 安定性:温度、振動、照明劣化、ワーク高さ変化によるドリフト
独立したランダムな不確かさ成分で評価できる場合、合成標準不確かさは平方和平方根で扱えますが、系統誤差を含む場合は補正・残差管理が必要です。製品の許容公差に対して測定システムが十分な性能を持つか、繰返し試験・校正・GR&R等で確認しましょう。
レンズマウントの注意点
Cマウント、CSマウント、M12、Fマウントなどがあります。取付寸法だけでなく、フランジバック、撮像素子サイズ(イメージサークル)、レンズの解像性能、絞り、固定方法、振動対策を確認します。
4.照明選定|カメラより先に改善したいこともある
画像処理は、検出したい特徴と背景の明るさ・色の違いを利用します。画像処理で困ったら、まず照明で特徴を浮かび上がらせられないか検討します。
| 目的 | 照明方式の例 | 注意点 |
|---|---|---|
| 外形、穴、輪郭を測る | 透過照明・バックライト | 輪郭のにじみ、散乱、位置合わせ |
| 光沢部品の印字・平坦面 | 同軸落射・明視野 | 正反射角、表面の傾き |
| 金属表面の細い傷・凹凸 | 低角度暗視野・斜光 | 傷の方向性、反射むら |
| 曲面・包装フィルムの映り込み対策 | ドーム照明・拡散照明 | 照明サイズ、光量 |
| 一部分の強調・高速撮影 | バー照明・スポット・ストロボ | 照度と発熱、同期 |
| 色識別 | 白色照明・カラーカメラ | 照明スペクトル、ホワイトバランス |
「傷には青系照明」や「金属には正面照明」は、条件によって有効なことがありますが、万能ではありません。表面の光沢・粗さ・傷の向きにより、暗視野照明、斜光、偏光フィルター、波長選択を比較評価します。
例えば金属表面の浅い傷は、低角度照明で傷の散乱光を拾うと見えやすくなるケースがあります。一方、平らな刻印や印刷には同軸照明が有利な場合があります。サンプルを持ち込み、実際の設備姿勢・外乱光・油汚れまで含めて評価するのが確実です。
5.F値と被写界深度|高さが変わってもピントを保つ
F値とは?
F値(F-number)は、焦点距離を有効口径で割った値です。一般にF値を大きく(絞りを絞る)すると取り込む光量が減り、被写界深度が深くなります。しかし絞り過ぎると回折によって解像力が低下するため、最小絞りが常に最良とは限りません。
被写界深度の考え方
被写界深度(DOF)は、ワークの前後位置が変わっても許容できる鮮明さを維持できる奥行きの範囲です。例えば製品高さが±0.5mm変動するなら、少なくともその範囲で判定性能が保たれるよう光学系を選びます。
近接撮影における一次近似の例として、瞳倍率を1と仮定すればDOF ≈ 2cN(1+M)/M²(c:撮像面の許容錯乱円、N:公称F値、M:撮影倍率)という形が使われます。実際の計算はレンズ構造・許容ぼけ・センサー・テレセントリック性に依存するため、メーカーの仕様と実測で確認してください。
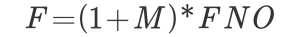
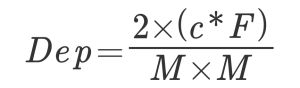
式と図を参考として示しました。例えばM=0.8、N=2、c=0.01mmと置く近似では、DOFは約0.113mmです。ただしこれは設定条件から得られる計算例であり、設計した検査の測定精度を保証する値ではありません。
現場での実装ポイント:絞りを絞った結果暗くなる場合は、露光時間を伸ばす前に照明光量やストロボ化を検討します。高速搬送中に露光時間を伸ばすとブレが増えるためです。
6.画像座標と設備座標を合わせる|校正と座標変換
画像内で見つかった穴の中心が(x, y)=(820, 560)pixelだったとしても、それだけではロボット・XYテーブルを動かせません。カメラ画像の座標を、機械上の実寸座標(X, Y)へ変換する必要があります。
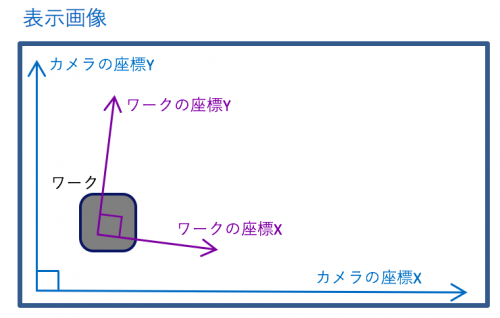
座標の変換方法は何で決まる?
- 回転・平行移動・一定倍率:直交した平面座標間の剛体変換・相似変換を使用。倍率既知など追加条件がある場合は少数点から定まることがあります。
- せん断や軸ごとの倍率差:アフィン変換。一般的な2Dアフィン変換では、対応する非一直線上の3点以上が必要です。
- カメラの傾きによる射影変形:平面ホモグラフィ。一般に対応点4組以上が必要です。
- レンズ歪みや3D高さ変化:歪み補正、カメラ内部・外部パラメータ、3D校正等を検討します。
回転角θ・比率を使った座標変換の説明も、回転と倍率を使う簡易校正の考え方として有効です。設備の座標系・軸方向・符号・原点に合わせて行列表現にすると実装ミスを減らせます。
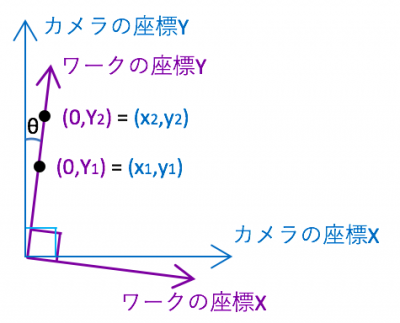
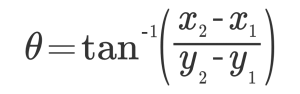
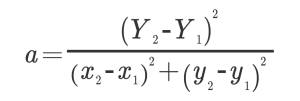
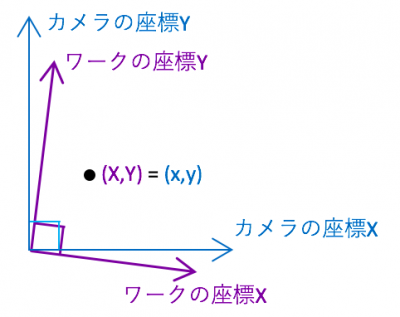
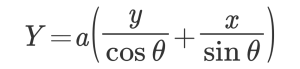
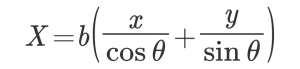
ただし、「2点撮れば、どのような画像でもワーク座標に正しく変換できる」というわけではありません。実務では校正点を視野の複数箇所に配置し、校正に使用していない確認点で残差を検証することを推奨します。機械の原点復帰、カメラ交換、治具の再組付け後にも校正状態を確認しましょう。
7.モデルサーチ・エッジ検出を安定させる方法
検出範囲(ROI)の決め方
ROI(Region of Interest)は画像内の検査範囲です。小さくすると処理時間や誤検出を減らせることがありますが、狭すぎると位置ばらつきで対象を見失います。
検出範囲は、設備の組付け公差、ガイドのガタ、ワーク加工誤差、停止位置の再現性、姿勢変動を見積もって決めます。必ずしも全公差を単純加算するわけではなく、最悪値を保証する設計か、統計的なばらつきで管理する設計かを明確にします。
モデルサーチを安定させる3つのコツ
- 繰返し模様ではなく、特徴が十分にある領域をモデルにする。
- 回転角・スケール・検出ROIを必要範囲に限定する。
- 良品ばらつき(照明、傷、ロット、姿勢)で相関値・誤認識を実測する。
モデルサーチは万能ではありません。類似模様や反射が強い場合は、機械側の位置決めや照明の改善が有効です。
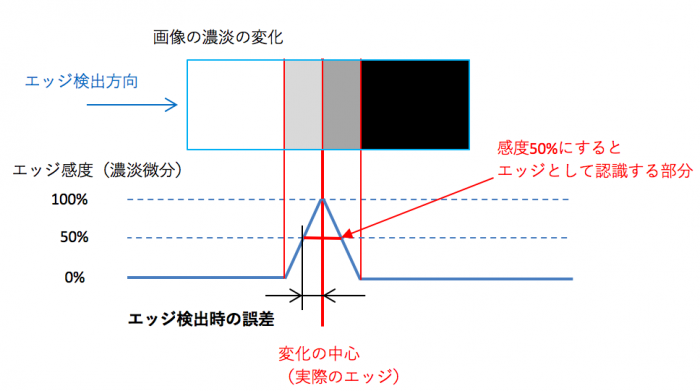
エッジ検出の誤差を減らす
エッジ検出は濃淡の変化位置を捉える方法ですが、ぼけ・照明角度・材質で検出位置が変わります。しきい値の調整だけに頼らず、エッジプロファイル、方向、ノイズ、レンズ歪みを確認します。
両側のエッジを見つけて中心を取る方法は、穴・溝・部品中心の位置検出に有効な場合が多くあります。
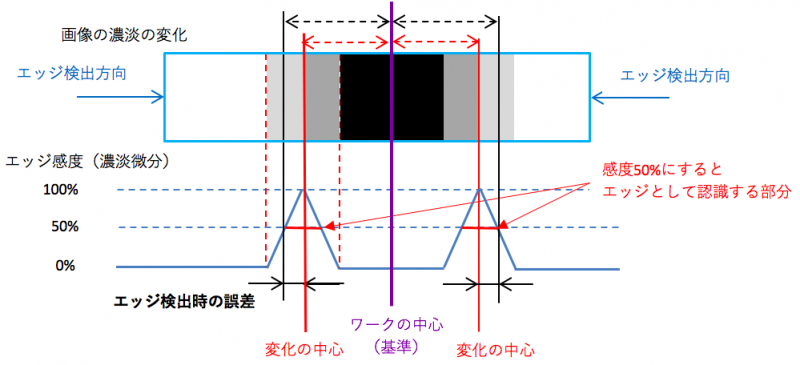
注意:「両側エッジの中心=実物の中心」と常に一致するわけではありません。非対称の照明・反射・形状・ぼけがあると偏りが残ります。実測値を基準器や校正ワークで確認してください。
8.高速で動くワークを撮る|シャッター・動画・PLCの設計
グローバルシャッターとローリングシャッターの違い
グローバルシャッターは画面全体を同時に露光し、高速搬送・位置測定・ロボット追従に向いています。ローリングシャッターは行ごとに露光時刻がずれるため、高速で動く物体が傾いて見えるなどの歪みが生じることがあります。どちらも露光時間が長いとモーションブラーは発生します。
露光時間の計算:ライン速度500mm/sの場合
物体が移動する距離は「速度×露光時間」です。画像中のブレ幅を10µm(0.01mm)以下に抑えたい場合、
許容露光時間 ≤ 0.01mm ÷ 500mm/s = 0.00002秒 = 20µs
これだけ短い露光では明るさが不足しやすいため、ストロボ照明や高感度センサー、レンズのF値も含めて設計します。なお計算は、ワーク速度が撮影面に平行な場合の近似です。
静止画検査と動画監視はどう違う?
| 用途 | 推奨アプローチ | 設計ポイント |
|---|---|---|
| 部品の有無・寸法・印字 | トリガ同期の静止画検査 | 露光・照明・位置精度 |
| 高速搬送中の連続検査 | 高fpsエリアカメラ/ラインスキャン | 搬送エンコーダ・帯域・同期 |
| 瞬間的な噛み込み・組立ミス | 高速度動画・イベント前後録画 | fps・シャッター・プリトリガ |
| ロボットの把持姿勢 | 2D位置認識/3D ToF・ステレオ | 座標校正・遅延・遮蔽 |
| 異常な振動・高速の動き | 高速度動画/イベントベース | 時間分解能・解析アルゴリズム |
動画・画像の転送量と保存容量を計算する
例えば、1920×1080画素、Mono8(1画素8bit)、120fpsの非圧縮映像を考えます。
1秒のデータ量=1920×1080×1byte×120fps=248,832,000byte/s ≒249MB/s(約1.99Gb/s)
10秒分を保存すると、画像本体だけで約2.49GBです。これはヘッダー等の通信オーバーヘッド、メタデータ、ファイル形式を除いた概算です。8bitカラー(RGB24)なら同じ条件でおよそ3倍になります。
1GigEの実効帯域でこの非圧縮転送は困難です。10GigE、CoaXPressなどの高速接続、ROI・フレームレート削減、オンボード記録、圧縮方式を検討します。ただしH.264/H.265等の非可逆圧縮は微小欠陥の測定画像には不向きな場合があります。検査用の元画像と、人が確認する監視動画は分けて設計すると合理的です。
PLC連携とNG排出の実務
- 光電センサーやエンコーダから撮影トリガを入力する。
- カメラの露光とストロボ発光を同期する。
- 検査対象ID・撮影時刻・エンコーダ位置を関連付ける。
- 画像処理装置からPLCへOK/NG・測定値・処理完了を通知する。
- 排出位置までの距離・搬送速度・応答遅延からNG排出タイミングを計算する。
- タイムアウト・通信断・未撮影・未判定の扱いを安全側に定める。
高速ラインでは「カメラのfps」だけでなく、露光→転送→演算→PLC受信→排出アクチュエータの最大レイテンシとジッタを評価してください。多台数カメラではPTP(IEEE 1588)などの時刻同期が有用な場合がありますが、機器・ネットワークの対応を確認します。
9.最新FAカメラの動向【2026年10月時点】
以前の記事でも記載した(2017年当時の)基本である「よい画像を撮ること」は今も重要です。一方、2026年のFAでは、カメラ側のAI処理、3D情報、エッジ処理、高速インターフェース、異常時動画記録の活用が広がっています。以下はメーカー・標準化団体の公表情報に基づく概要です。
① AI画像検査:ルールベースと使い分ける
固定寸法・明確な形状・バーコード読取は、従来のルールベース処理が説明性・再現性の面で有利なことがあります。一方、汚れ・傷・成形むらなど外観のばらつきが大きい問題は、学習型の画像処理を検討できます。
キーエンスのVSシリーズ/VS-Gシリーズ、コグネックスIn-Sight D900、MVTec HALCONなどでは、AI・ディープラーニングを活用した外観検査が提供されています。AIだから無条件に安定するわけではなく、良品・不良品データの収集、照明条件、誤検出と見逃しの評価、再学習時の変更管理が必要です。
メーカー公式:キーエンス画像処理システム(VS/VS-G/CV-X) / コグネックス In-Sight D900 / MVTec HALCON 25.11
② 3Dカメラ:高さ・姿勢・積み重なりを測る
2Dカメラは平面の形状や色の検査に適します。3D ToF(飛行時間)、ステレオ、レーザープロファイルなどを使うと、対象の高さ・奥行き・傾き、ロボットピッキング時の姿勢推定が可能です。ただし、透明・反射面、遮蔽、周囲光、必要な奥行き精度によって適した方式は異なります。
③ イベントベースカメラ:画面全体ではなく変化を取得
イベントベースカメラは、各画素で輝度変化が起きたときの位置・極性・時刻などを取得する方式です。高速振動や移動体の時間情報を効率よく取得できる一方、普通の静止カラー画像をそのまま得る用途には向きません。従来のエリアカメラと置き換えるのでなく、目的別に使い分けます。
④ 高速度録画:短時間の設備異常を前後の動画で見返す
組立機や搬送機の一瞬の噛み込み・飛散・衝突は、通常の静止画だけでは原因を特定しにくいことがあります。高速度カメラの録画をPLCアラームやセンサー信号と連携し、発生前後数秒をリングバッファへ保存すれば、原因解析やチョコ停対策に役立ちます。
2026年7月、Allied VisionはFull HDで最大2,517fps・オンボード32GB記録のSMR 10GigEを発表しました。これは高速録画装置の一例であり、フル解像度・記録時間・照明条件・転送速度を実際のシステム条件で確認する必要があります。
Allied Vision公式:SMR 10GigE高速録画カメラ(2026年7月)
⑤ カメラインターフェース:GigE Vision 3.0・GenICam
| 方式 | 特徴 | 向いている用途 |
|---|---|---|
| GigE Vision | イーサネットを使用し、配線距離・ネットワーク設計の柔軟性がある | 設備内の分散配置・複数台構成 |
| USB3 Vision | PCに直結しやすく、高速転送に対応 | 近距離接続・コンパクトな装置 |
| CoaXPress | 高帯域伝送、フレームグラバーを用いる構成が多い | 高画素・高fps・高速ライン |
| GenICam | カメラの機能アクセスを共通化するソフトウェア規格 | メーカー間の実装標準化 |
2026年4月にはGigE Vision 3.0が承認され、RoCEv2を使った新しいストリーミング方式が追加されました。ただし、規格承認=すべてのカメラ・NIC・スイッチですぐ利用できるという意味ではありません。製品側の対応状況やネットワーク構成を確認します。
A3公式:GigE Vision 3.0 / EMVA公式:GenICam / JIIA:マシンビジョン標準規格
⑥ 動画で学ぶ最新のFA画像処理(メーカー公式)
- IDS「VISION 2026 Machine Vision tour」:イベントベース、3D ToF、AI物体検出、多台数カメラなどの展示解説動画。
- IDS「Event-based imaging – increased speed, less data」:イベントベースカメラの原理・FA応用を説明する動画。
- MVTec「Deep-Learning-Based Anomaly Detection」:異常検知モデルの作成・評価手順を扱う解説動画。
※動画の再生条件、埋込み可否、製品情報は各メーカー公式ページで確認してください。メーカーの動画を無断で転載せず、公式ページへリンクしています。
10.実務設計例:コンベア上の金属部品を外観検査する
想定仕様:金属部品の有無・穴位置・幅50µmの傷の検出。撮影視野40mm、搬送速度500mm/s。これは説明用の仮想条件です。
- 要求定義:傷の幅だけでなく、深さ、長さ、方向、見逃し率・過検出率、寸法公差を明文化する。
- カメラ:50µmの特徴を5画素で捉える設計目安なら、横4000画素以上を初期候補とする。
- レンズ:必要なWD、視野、イメージサークル、解像性能を確認。寸法計測には歪みの校正を実施する。
- 照明:穴位置はバックライト、金属表面の細かな傷は低角度照明を候補にして実物評価する。
- 露光:ブレを10µm以下とする初期計算では20µs以下。ストロボ同期を検討する。
- 制御:PLCと撮影トリガ、測定値・OK/NG、排出対象ID、タイムアウトを接続する。
- 評価:ロット、材質ばらつき、汚れ、温度、振動、照明劣化、ワーク高さを変えて検証する。
- 保守:照明光量、ピント、校正残差、カメラ固定、良品・不良品画像、AIモデル更新履歴を管理する。
立上げ前のチェックリスト
- 視野内の最も悪い位置でも必要な画像品質があるか。
- 良品・不良品の代表サンプルだけでなく、境界サンプルで評価したか。
- 連続稼働時にフレーム欠落、温度上昇、ネットワーク混雑がないか。
- PLCの未判定・通信異常時に安全な状態へ移行できるか。
- レンズ交換・治具変更・照明交換時の再校正手順があるか。
- 画像・動画・検査ログの保存期間、アクセス権、削除ルールを決めたか。
11.よくある質問(Q&A)
Q1.200万画素のカメラで10µmを測定できますか?
A.画素数だけでは判断できません。視野幅・レンズ・校正・検出方式・繰返し性で決まります。例えば視野11mm、横1600画素なら6.875µm/pixelですが、それだけでは「測定精度10µm」を保証できません。
Q2.カラーカメラとモノクロカメラは、どちらが良いですか?
A.色識別が必要ならカラー、形状・明暗・微細エッジ中心ならモノクロも有力です。両方のサンプル画像と照明条件で比較します。
Q3.サブピクセル処理を使えば1画素以下の傷も必ず検出できますか?
A.必ず検出できるわけではありません。サブピクセルは位置推定の仕組みであり、欠陥の撮像コントラストや光学解像力の制約は残ります。
Q4.撮影範囲を広げたまま精度を高めるには?
A.高解像度カメラの採用、カメラを分ける、局所高倍率撮影、ラインスキャン方式などを検討します。必要な速度とデータ転送量も同時に評価します。
Q5.金属部品の細かな傷にはどの照明が良いですか?
A.低角度の暗視野照明や斜光から比較するのが一案です。ただし傷の方向・表面仕上げ・光沢によって適切な照明は変わります。
Q6.グローバルシャッターなら動いていてもブレませんか?
A.いいえ。グローバルシャッターでも露光時間中の移動によるブレは生じます。速度と許容ブレ幅から露光時間を計算します。
Q7.AI画像検査にすれば照明調整は不要ですか?
A.不要にはなりません。学習時と量産時の撮像条件が変わると性能が低下する可能性があります。安定した照明・治具・検査条件が重要です。
Q8.座標変換の校正は2点あれば十分ですか?
A.変換モデルによります。倍率や回転だけの簡易モデルでは少数点で可能な場合がありますが、一般的なアフィン変換には非一直線上3点、平面射影変換には4点以上の対応が必要です。余分な点で残差を確認することが推奨されます。
Q9.動画の録画と画像検査は同じカメラで行えますか?
A.対応機種なら可能な場合があります。ただし検査用元画像の非圧縮記録、監視用動画の圧縮、fps、オンボードメモリ、PLCイベント連携などを検討します。
Q10.工場のPLCとカメラを連携するには?
A.カメラやコントローラの対応仕様に応じて、デジタルI/O、Ethernet/IP、PROFINET、各社通信、OPC UAなどを選択します。データ項目だけでなく、周期・タイムアウト・機器異常時の動作を設計してください。
Q11.3Dカメラが2Dカメラより優れていますか?
A.用途が異なります。高さ・奥行き情報が必要なら3Dが有効ですが、平面の寸法・色・印字検査では2Dの方が簡潔で高い面内分解能を得やすい場合があります。
Q12.画像処理装置を長期間安定させるには?
A.撮像状態の定期確認と変更管理が重要です。レンズの汚れ、照明光量、校正残差、PLC通信、ソフトウェア・AIモデルのバージョン、良品・不良品画像の蓄積を管理します。
まとめ|画像処理は「画素数」より「光学・制御・検証の全体設計」
画像処理カメラの選定では、何をどの条件で検出するかを先に決めることが最重要です。画素数と視野から画素スケールを求め、レンズ・照明・シャッターを決め、画像処理と座標校正を確認し、PLCとの遅延・トレーサビリティまで含めて評価します。
AI、3D、イベントベース、高速度録画など最新のFA技術は選択肢を増やしていますが、安定して特徴が写ること、必要な再現性を実測で確認することという基礎は変わりません。カタログスペックだけでなく、量産時の最悪条件で評価し、信頼できる画像検査設備を設計しましょう。
参考資料・関連リンク
- JIIA:マシンビジョン標準規格
- EMVA:GenICam
- A3:GigE Vision規格
- Basler:グローバル/ローリングシャッター
- KEYENCE:照明選定の基礎
- Allied Vision:高速録画カメラ
- OPC Foundation:OPC UA for Machine Vision
技術情報確認:2026年10月26日。選定計算は説明用の例です。要求仕様・メーカー仕様・試験結果に基づいて最終設計してください。