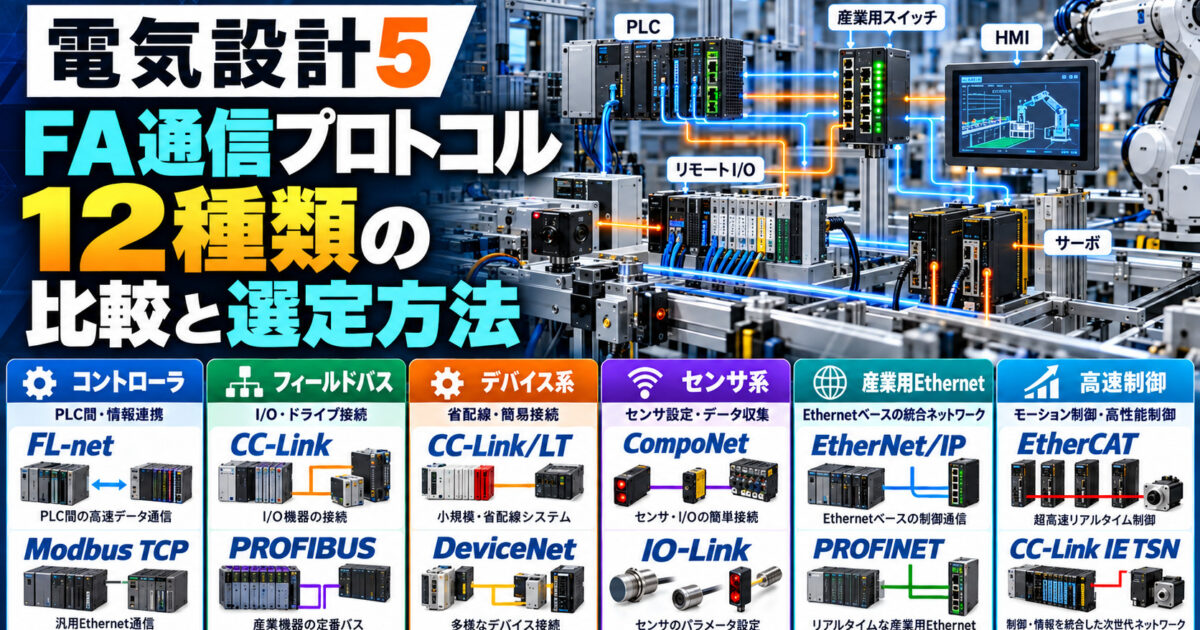
工場の自動化設備では、PLC同士の連動制御からセンサのON/OFF信号、サーボモータの同期制御、生産データの収集まで、さまざまな通信を使用します。ところが、FA通信にはCC-Link、DeviceNet、PROFIBUS、EtherNet/IP、EtherCAT、PROFINET、CC-Link IE TSN、Modbusなど多数の規格があり、「どの規格がどの用途に適しているのか」「通信速度はどの程度必要か」で迷いがちです。
結論として、FA通信は「接続する機器と階層」「通信周期・同期精度」「通信データ量と台数」「既設設備との互換性」から選びます。1 Gbpsの通信規格でも自動的に高速応答が保証されるわけではありません。通信容量、パケット周期、スイッチの転送処理、PLCのスキャン周期まで含めた設計が必要です。
この記事では代表的な12種類のプロトコルを比較し、サイクリック通信の仕組み、QoS・IGMPスヌーピング・PoEの役割、RPI・ハートビート・必要帯域・実際の転送時間の計算方法を実務例とともに解説します。
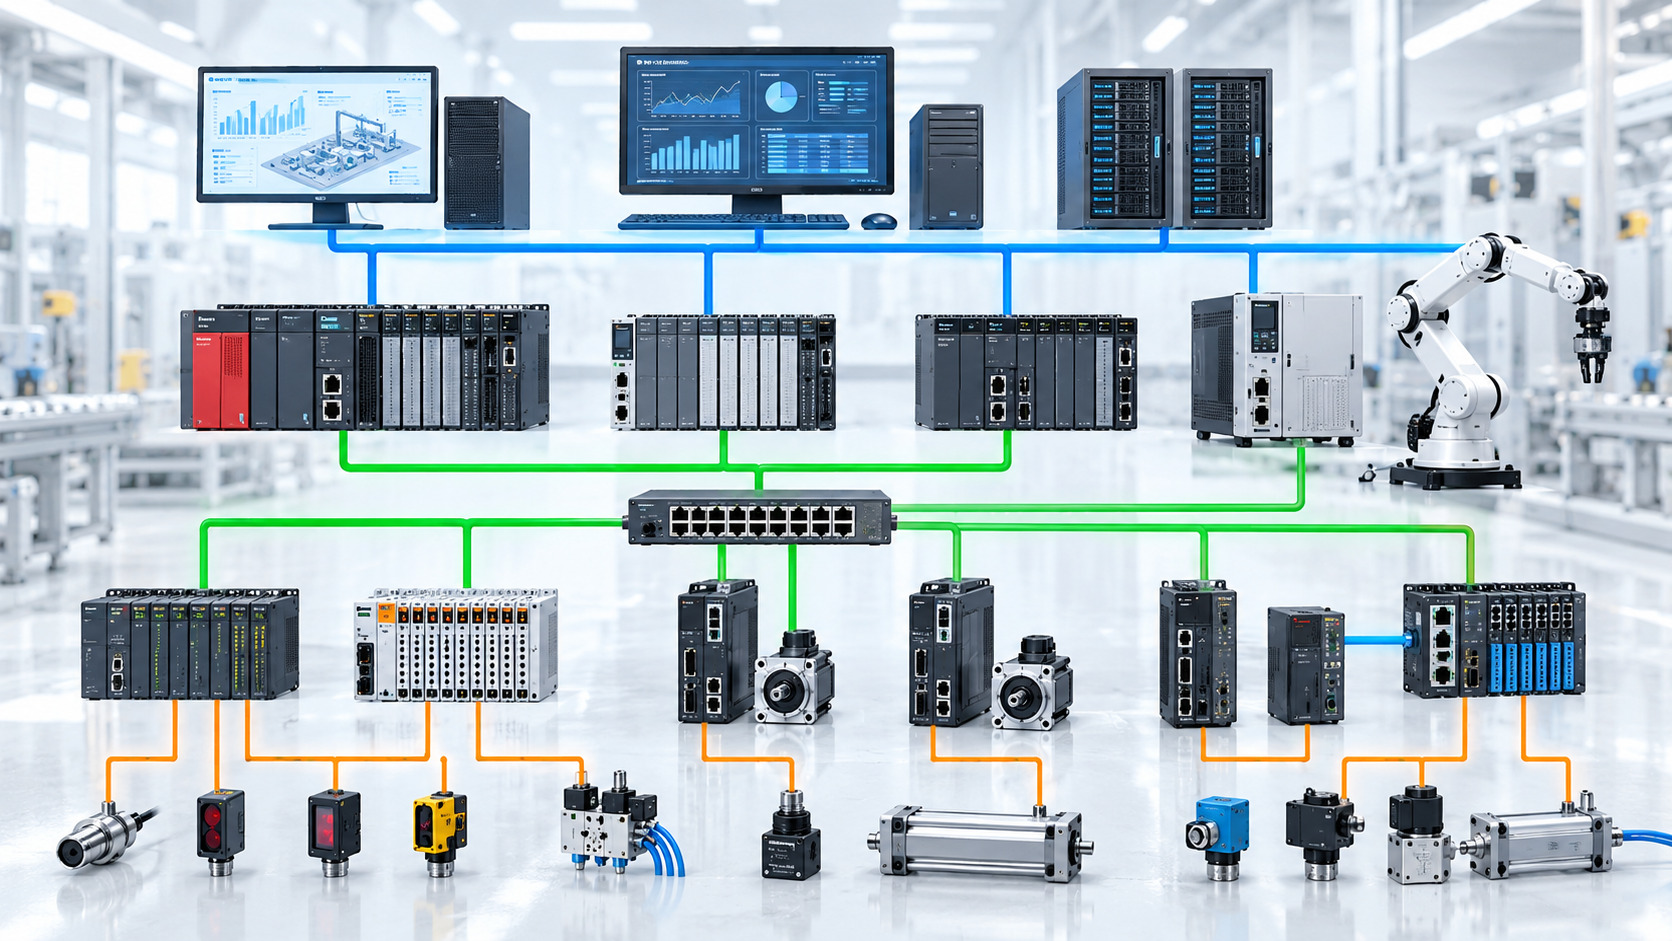
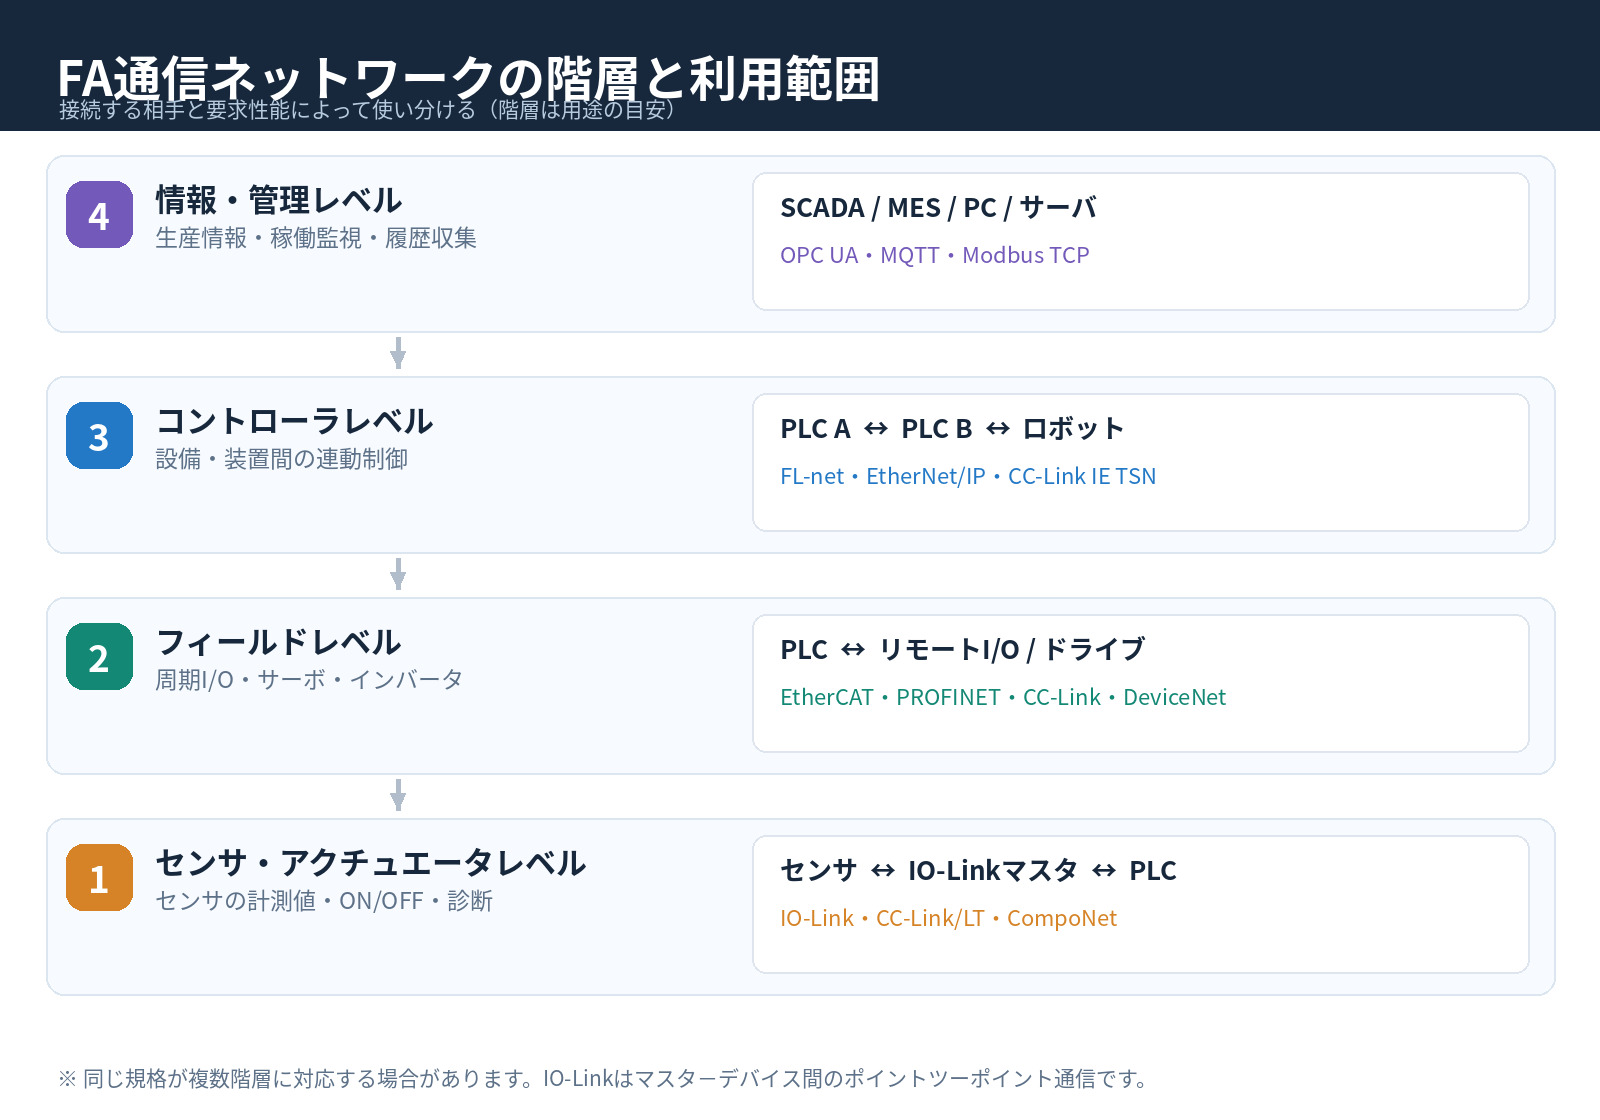
1. FAネットワークの階層と利用範囲
「コントローラレベル」「フィールドレベル」は何を接続するかという用途別の階層を示します。一方、「サイクリック通信」はいつ通信するかという通信方式を示します。これらを混同しないことがネットワーク設計の第一歩です。
| 階層 | 主な接続機器 | 必要な機能 | 代表的な通信 |
|---|---|---|---|
| 情報・管理 | SCADA、MES、PC、サーバ | 稼働監視、履歴・生産実績の収集 | OPC UA、MQTT、Modbus TCP |
| コントローラ | PLC、CNC、ロボットコントローラ | ライン連動、PLC間データ共有 | FL-net、EtherNet/IP、CC-Link IE TSN |
| フィールド | PLC、リモートI/O、サーボ、インバータ | 周期I/O、制御指令、診断 | CC-Link、DeviceNet、PROFIBUS、EtherCAT、PROFINET |
| センサ・アクチュエータ | 光電センサ、圧力センサ、電磁弁など | 省配線、測定値・状態取得 | IO-Link、CC-Link/LT、CompoNet |
上位層はデータの通信量は増えるが、高速でなくてもよく、逆に下位層はデータの量は少なくでも高速が必須となってくるリアルタイム性が求められてきます。
そのため、通信帯域や通信量も変わってきて通信のプロトコルもそれらに対応した方式となり多岐にわたるようになってきました。そのため、FA設計における通信の考え方は階層として考えたほうが捉えやすいです。
これは理解しやすくするための用途別分類であり、厳密に規格で固定された4階層ではありません。たとえばEtherNet/IPはPLC同士にもリモートI/Oにも使用できます。またIO-LinkはセンサとIO-Linkマスタのポイントツーポイント接続であり、Ethernetそのものではありません。
2. FA通信の分類は「物理媒体・用途・データ交換方法」の3軸で考える
2-1. 通信媒体による分類
| 分類 | 代表例 | 設計上の特徴 |
|---|---|---|
| シリアル・従来型フィールドバス | CC-Link、PROFIBUS DP、Modbus RTU | 比較的低速でも長距離に対応。配線長・終端抵抗・分岐条件が重要 |
| CAN系 | DeviceNet、CANopen | 小型機器・分散制御向け。伝送速度と幹線長の関係に注意 |
| 独自物理層・省配線系 | CC-Link/LT、CompoNet、IO-Link | 小点数I/Oやセンサに適する。専用配線・マスタ仕様を確認 |
| 産業用Ethernet系 | EtherNet/IP、EtherCAT、PROFINET、CC-Link IE TSN、Modbus TCP | 高速通信や機器連携に適するが、Ethernetポートがあってもプロトコル互換とは限らない |
2-2. 通信速度(bps)・通信容量(byte)・応答時間(ms)は異なる
- 通信速度(物理リンク速度):100 Mbpsなど、通信路が1秒間に伝送できるビットの速度。
- 通信容量(データ量):1周期や1メッセージで何byteを送るか。機器の最大リンク点数・最大メッセージ長・コネクション数も別途制限されます。
- 実効スループット:ヘッダや空き時間を含め、アプリケーションで実際に利用できる転送量。
- 更新周期・RPI:データを何ms間隔で更新するか。
- 応答時間とジッタ:入力変化から出力反映までの時間と、そのばらつき。
したがって「1 Gbpsなら100 Mbpsの10倍速く装置が反応する」とは言えません。装置応答はPLC内部の処理周期、通信周期、受信側処理、他のネットワーク負荷によって変わります。
こちらは設計する上で参考にしたものです。サーボ モーター 制御・調整・診断の実践ガイド: 振動・異音・位置決め精度――「波形と物理」から見抜くトラブルシューティング体系
3. 代表的なFA通信プロトコル12種類の比較
最初に、ご指定の8種類にEtherCAT、PROFINET、CC-Link IE TSN、Modbusを追加して比較します。表中の距離は代表例であり、規格や製品の仕様上の最大値を全構成で保証するものではありません。
| 通信プロトコル | 主な用途・階層 | 代表的な物理通信速度 | 代表的な距離・制約 | 特徴 |
|---|---|---|---|---|
| CC-Link | フィールド | 156 kbps~10 Mbps | 10 Mbps時100 m/156 kbps時1,200 m(幹線条件による) | 従来型リモートI/O、インバータ |
| CC-Link/LT | センサ・小点数I/O | 156 kbps/625 kbps/2.5 Mbps | 幹線35 m(2.5 Mbps)~500 m(156 kbps) | 省配線・分岐配線 |
| DeviceNet | フィールド | 125/250/500 kbps | 幹線100 m(500 kbps)~500 m(125 kbps、規定ケーブル) | CANとCIPの組合せ |
| PROFIBUS DP | フィールド | 9.6 kbps~12 Mbps | 12 Mbps時100 m/セグメント(RS-485) | 分散I/O・ドライブ |
| FL-net | 主にコントローラ | Ethernet実装に依存(10/100/1000 Mbps対応例) | ツイストペアの場合、一般に100 m/リンク | PLC間のコモンメモリ共有・メッセージ |
| CompoNet | センサ・フィールド | 93.75 kbps/1.5/3/4 Mbps | 4 Mbps時は短距離。低速時はリピータ使用で最大1,500 mの構成例 | 多数の小点数I/Oを省配線化 |
| EtherNet/IP | コントローラ・フィールド | 10/100 Mbps、1 Gbps対応機器等 | 銅線Ethernetで通常100 m/リンク | CIP、Implicit/Explicit、RPI |
| IO-Link | センサ | COM1 4.8/COM2 38.4/COM3 230.4 kBd | 通常20 m/マスタポート(標準3線接続) | 計測値・設定・診断、1対1接続 |
| EtherCAT | 高速フィールド・モーション | 標準的な100 Mbps | 100BASE-TXで通常100 m/セグメント | オンザフライ転送・分散クロック |
| PROFINET | フィールド・モーション | 100 Mbpsが代表的(実装による) | 100BASE-TXで通常100 m/リンク | RT、IRTなどのリアルタイム機能 |
| CC-Link IE TSN | コントローラ・フィールド・モーション | 100 Mbps/1 Gbps | 銅線で通常100 m/リンク。光接続は仕様による | 時刻同期・時間スケジューリング |
| Modbus RTU/TCP | 計測・フィールド・情報連携 | RTU:設定ボーレート依存/TCP:Ethernetリンク速度依存 | RTU:RS-485配線条件/TCP:銅線で通常100 m/リンク | レジスタの読出し・書込み、要求応答 |
注:IO-LinkのkBdはシンボル伝送レートです。PROFIBUSにはPA等の別仕様もあります。Modbus RTU/TCPは同じModbusアプリケーション機能を異なる媒体上で使うため、1項目にまとめています。表中の最大距離は対応ケーブル・機器・トポロジによって変わります。
3-1. 従来型フィールドバスの特徴
CC-Linkは三菱電機系設備で利用例が多く、周期的な入出力の共有に適しています。CC-Link/LTはセンサ・小点数I/Oを低コストでまとめたい場合に適し、フラットケーブルや分岐配線の省配線効果が特徴です。
DeviceNetはCANを下位技術に使い、CIP(Common Industrial Protocol)で機器を扱います。PROFIBUS DPは分散I/Oとドライブ接続の代表的規格で、欧州製機械・既設設備の更新時にも重要です。CompoNetは分散した小点数I/Oをまとめる用途で役立ちます。
FL-netは主にコントローラ間のネットワークで、コモンメモリをサイクリックに共有します。ただし規格上はデバイスレベルの機能も含まれるため、「PLC間通信にしか使えない」という意味ではありません。
3-2. 産業用Ethernet4規格の違い
| 規格 | 得意な用途 | リアルタイム性の仕組み | 確認事項 |
|---|---|---|---|
| EtherNet/IP | PLC間・一般I/O・ドライブ | UDP/IPの周期I/O、CIP Sync・Motion対応実装など | RPI、PPS、コネクション数、ユニキャスト/マルチキャスト |
| EtherCAT | 高速I/O・多軸サーボ | フレームのオンザフライ処理、Distributed Clocks | 対応デバイス、フレーム構成、ネットワークトポロジ |
| PROFINET | 分散I/O・ドライブ・制御統合 | RTの優先処理、IRTの同期スケジュール等 | 機器がRT・IRT等の必要機能を実装しているか |
| CC-Link IE TSN | 制御と情報の共存、多軸同期 | 時刻同期、時分割スケジューリング | TSN機能、対応スイッチ、サイクル設定、ネットワーク構成 |
EtherCATを一般的なTCP/IP通信と同じ前提で計算することはできません。EtherCATは専用EtherTypeを用いたフレームを機器間で通過処理します。一方、EtherNet/IPの通常の周期I/OはUDP/IP上のImplicitメッセージです。同じ100 Mbpsでもフレームの使い方が異なるため、容量評価にはそれぞれの設定ツールや機器仕様を使用します。
3-3. Modbus RTUとModbus TCPはどう違う?
Modbus RTUは主にRS-485等で動作し、設定ボーレート、機器台数、要求・応答処理時間から周期を見積もります。Modbus TCPはEthernet上でModbusの要求と応答をやり取りします。どちらも一般にクライアント側のポーリングで周期取得を実現するため、EtherNet/IPのRPIと同一の周期機構を持つわけではありません。電力計や温調計など、比較的遅い更新で問題ない設備で扱いやすい方式です。
3-4. ほかに覚えておきたい規格
FAではほかにも、CC-Link IE Control/Field/Field Basic、CANopen、MECHATROLINK、SERCOS III、Ethernet POWERLINK、AS-iなどがあります。上位データ連携ではOPC UA、MQTTも重要ですが、これらを高速サーボ制御用フィールドバスと同じ性能軸で比較するのは適切ではありません。
4. サイクリック通信・非サイクリック通信・同期通信の違い
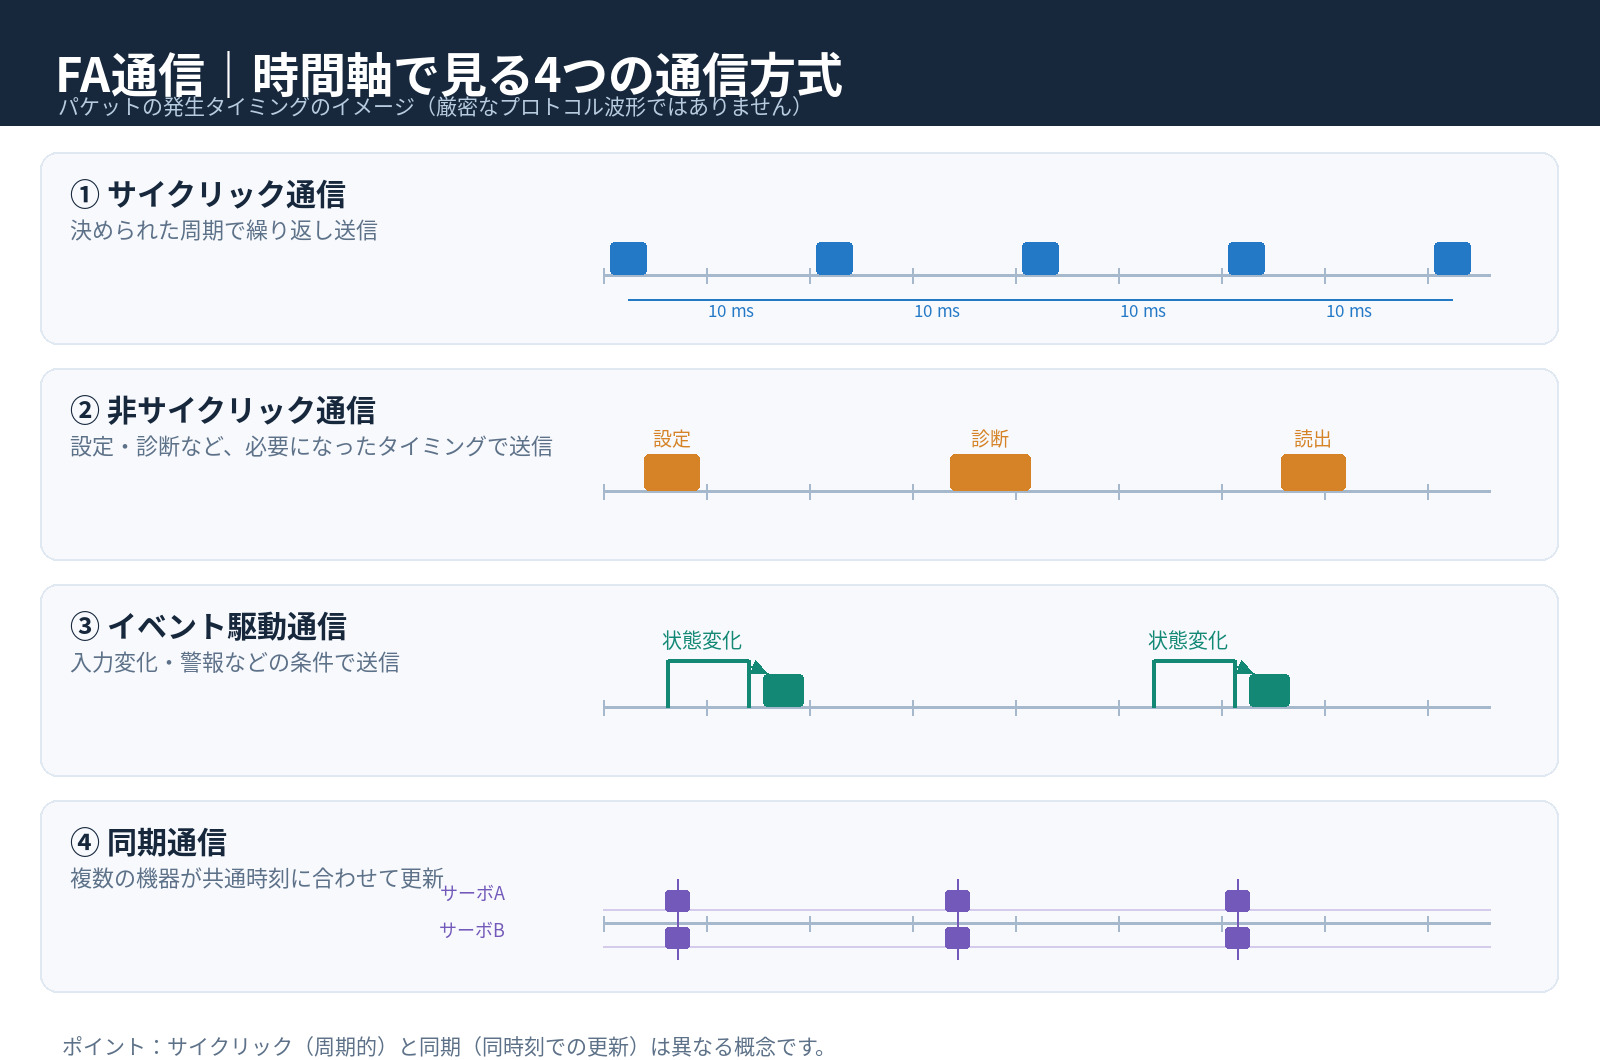
| 通信方式 | 説明 | 利用例 |
|---|---|---|
| サイクリック | 決まった更新周期で送受信 | リモートI/O、ドライブの現在値 |
| 非サイクリック | 要求時に設定値や診断情報を転送 | パラメータ変更、故障履歴 |
| イベント駆動 | 変化・警報などをきっかけに送信 | 状態変化通知 |
| ポーリング | マスタ/クライアントが順に問い合わせ | Modbusの定期読出し |
| 同期通信 | 共通時刻や同期イベントを基準にタイミングを合わせる | 複数軸の位置・速度同期 |
| トークンパッシング | 送信権を局間で管理する | FL-netなどのアクセス制御 |
サイクリックと同期は別の概念です。例えば全サーボに4 msごとに位置指令を送っても、各サーボが完全に同時刻で指令を反映するとは限りません。高精度な複数軸同期には、時刻同期精度、制御周期、受信側の指令適用タイミングの確認が必要です。
5. 対応機器・周辺機能:QoS、IGMPスヌーピング、PoE
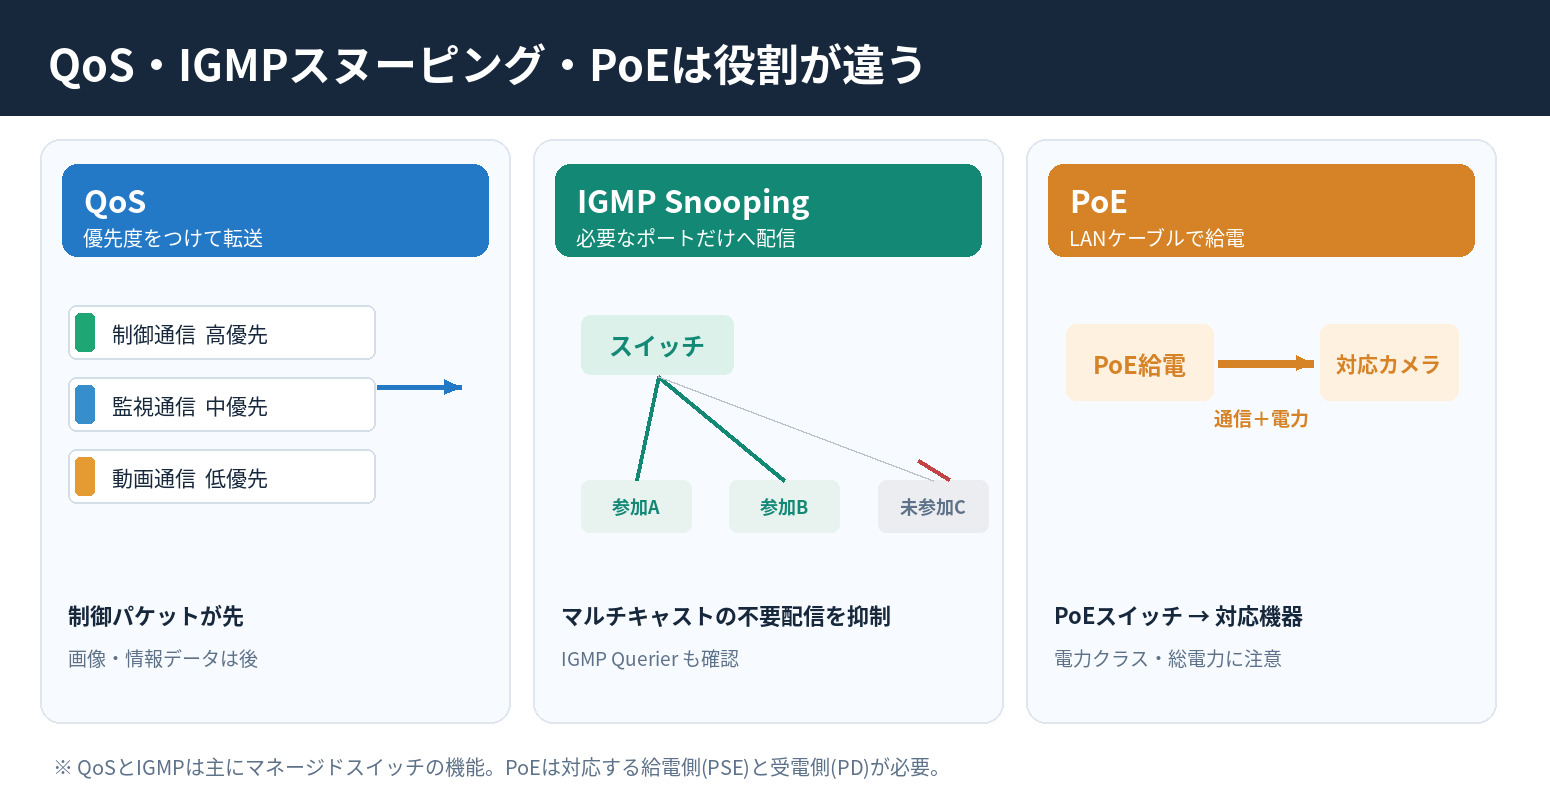
通信プロトコルは対応機器同士で使う必要があります。Ethernetのコネクタ形状が一致しても、EtherCATデバイスとEtherNet/IPスキャナがそのまま通信できるわけではありません。さらに、QoS・IGMPスヌーピング・PoEは「通信プロトコルの種類」ではなく、対応機器・スイッチが備える別の機能です。
5-1. QoS(Quality of Service)とは?
QoSは、通信パケットを分類し、優先度に応じて送信待ちの順序や帯域を制御する技術です。たとえば100 Mbpsのアップリンクに画像ファイル送信とPLCの周期I/O通信が同時に流れ込むと、スイッチの出力キューが混雑します。制御パケットを高優先度に設定すると、低優先度通信より先に転送しやすくなります。
一般的な優先度の仕組みには、EthernetのVLANタグに含まれる802.1p/PCP、IPパケットのDSCPがあります。ただし、機器が付けた優先度をスイッチが正しく認識し、ネットワーク内で一貫して扱える設定が必要です。
注意:QoSは通信容量そのものを増やしません。物理帯域を超えるトラフィックが持続すると、優先度の低いパケットは遅延・破棄され得ます。また通常のQoSだけで厳密な伝送時間を保証するものではなく、TSNの時刻同期・スケジュール制御とは区別します。
5-2. IGMPスヌーピング(IGMP Snooping)とは?
IGMPスヌーピングは、スイッチがマルチキャスト通信を受け取りたい機器の接続ポートを把握し、必要なポートにだけ転送する仕組みです。たとえばEtherNet/IPのImplicit通信では、送信元が1つのデータを複数機器に届けるためマルチキャストを使う場合があります。
IGMPスヌーピングが機能しないと、スイッチがマルチキャストを不要なポートにも配信(フラッディング)し、無関係なPLC・HMIなどに余計な受信負荷を与える場合があります。設定時には、マルチキャストグループの管理に必要なIGMP Querier(クエリア)の存在・設定も確認してください。IGMPスヌーピングだけを有効にしても、クエリア不在で期待どおり動作しない構成があります。
QoSは「どのパケットを優先するか」、IGMPスヌーピングは「どのポートへ届けるか」を制御します。両者は別機能で、併用することも可能です。なお、ユニキャストのみの通信ではIGMPスヌーピングによるマルチキャスト削減効果はありません。
5-3. PoE(Power over Ethernet)とは?
PoEは対応するEthernetケーブルを通じて通信データと電力を同時に供給する仕組みです。給電側をPSE(Power Sourcing Equipment)、受電側をPD(Powered Device)と呼びます。産業用カメラ、無線アクセスポイント、対応センサなどで電源配線の削減に利用できます。
| IEEE方式 | 一般名 | PSE出力上限 | PDで利用可能な電力の目安 |
|---|---|---|---|
| 802.3af(Type 1) | PoE | 15.4 W | 12.95 W |
| 802.3at(Type 2) | PoE+ | 30 W | 25.5 W |
| 802.3bt(Type 3) | PoE++ | 60 W | 51 W |
| 802.3bt(Type 4) | 4PPoE等 | 90 W | 71.3 W |
注:数値はIEEE方式の代表的な電力クラスの上限です。実際の利用可能電力はPDクラス・ケーブル損失・スイッチ全体の電力予算等で変化します。
PoEスイッチには1ポートの給電能力と、スイッチ全体の総給電予算という2つの制約があります。例えば30 W対応ポートが8個あっても、総電力予算が120 Wなら全8ポートに30 Wずつ供給できません。さらに通常のPoEと、EtherCAT Pのような独自の電源重畳方式は別仕様なので互換性を確認します。EtherCAT・PROFINETなどの機器でも、すべての通信ポートがPoEに対応するわけではありません。
5-4. 接続前に確認する「互換性」
- PLC側と機器側で同じプロトコル・対応バージョンを実装しているか。
- Scanner/Adapter、Controller/Device、Main/Subなど要求される役割に対応しているか。
- 必要な機能(周期I/O、時刻同期、安全通信、診断、マルチキャスト、PoE等)が実装されているか。
- 機器定義ファイル(例:EtherNet/IPのEDS、PROFINETのGSDML、EtherCATのESI、IO-LinkのIODDなど)の有無と、設定ソフト・ファームウェアの対応。
こちらもよく参考にさせてもらってます。ゼロからわかる制御工学: 世界を動かす見えない仕組み 基礎理論から最先端のAI応用まで完全攻略
6. 通信ネットワークの設計手順:必要速度・容量・台数を整理する
ここからは、PLC 1台とほかのPLC 8台が周期的にデータを交換する設備を例に、RPI、必要通信容量、帯域使用率、転送時間、タイムアウトを順番に求めます。計算は理解のための仮定であり、特定製品の性能保証値ではありません。
手順1:要求仕様と最大通信容量を決める
| 設計項目 | 仮定条件 | 意味 |
|---|---|---|
| 接続構成 | 中央PLC 1台+相手PLC 8台 | 合計9台。中央に8本の通信関係が集中 |
| 1台あたり送信データ量 | 400 byte/方向 | 中央→相手、相手→中央ともに400 byte |
| 更新周期(RPIの例) | 4 ms | 1秒に250回の更新 |
| 中央PLCのリンク速度 | 100 Mbps・全二重 | 送信と受信を別方向に同時伝送 |
| ネットワーク機器 | マネージドスイッチ2台を経由 | 実際はポート毎の通信集中を調査 |
| 追加機能 | ハートビート100 ms | アプリケーションで実施する場合の例 |
重要なのは、通信するPLCの総数だけでなく「どのPLCからどのPLCへ、何byteを何ms周期で送るか」です。中央PLCと8台を個別に通信する場合と、マルチキャストや共有メモリで送る場合では、実際のパケット数や混雑するリンクが変わります。
手順2:必要なアプリケーション通信速度を計算する
片方向のアプリケーションデータについて、以下で概算できます。
必要データ速度 [bit/s] = PLC台数 × 1パケットのデータ量 [byte] × 8 ÷ 更新周期 [s]
相手PLC 8台、400 byte、4 ms(0.004 s)の場合:
8 × 400 × 8 ÷ 0.004 = 6,400,000 bit/s = 6.4 Mbps(片方向)
送受信とも同量なら、双方向合計は12.8 Mbpsです。ただし100 Mbpsの全二重リンクでは、送信側と受信側それぞれ100 Mbpsとして評価するため、双方向を単純合算して100 Mbpsで割らないようにします。
手順3:パケットのヘッダとEthernet上の付加情報を含める
Ethernet上では、PLCが送りたいデータだけでなく、Ethernet/IP/UDPやアプリケーションの各ヘッダ、フレーム検査情報、プリアンブル、フレーム間ギャップなどが通信路を使用します。ここでは計算しやすいよう、400 byteのデータに74 byteの通信上の付加情報があると仮定します。
| 計算に含める項目 | 仮定サイズ |
|---|---|
| アプリケーションのデータ | 400 byte |
| Ethernetヘッダ+FCS | 18 byte |
| IPv4+UDPヘッダ | 28 byte |
| CIPなどの上位通信関連情報(仮定) | 8 byte |
| プリアンブル/SFD+フレーム間ギャップ | 20 byte |
| 合計(ワイヤ上の占有量) | 474 byte/パケット |
重要:74 byteはこの計算例だけの仮定です。実際のCIPカプセル化、アドレス形式、VLANタグ、プロトコルヘッダ、最小フレーム長などで変わります。EtherCATやPROFINET、CC-Link IE TSNへ無条件に転用しないでください。プリアンブルとフレーム間ギャップはアプリケーションペイロードではありませんが、物理リンクの占有時間を求めるために加えています。
手順4:必要帯域幅・パケット処理数(PPS)を求める
通信帯域 [bit/s] = 1パケットのワイヤ占有量 [byte] × 8 × パケット数/周期 ÷ 周期 [s]
中央PLCが各相手PLCへ1パケットずつ送信する場合:
474 × 8 × 8 ÷ 0.004 = 7,584,000 bit/s = 7.584 Mbps(送信方向)
受信方向も同じ7.584 Mbpsなので、双方向を合わせたトラフィック量は15.168 Mbpsになります。中央PLCの100 Mbps全二重ポートの利用率は送信7.584%、受信7.584%です。
PPS(送信) = 8台 ÷ 0.004秒 = 2,000 packets/sPPS(受信) = 2,000 packets/s双方向合計 = 4,000 packets/s
スイッチやPLCの選定では、MbpsだけでなくPPS、最大コネクション数、1コネクションの最大バイト数、最大局数、マルチキャスト転送性能も確認します。小さいパケットが高頻度で流れると、bpsが低くてもパケット処理負荷が問題になる場合があります。
手順5:RPI(Requested Packet Interval)を設定する
RPIは主にEtherNet/IPのImplicit I/O通信で用いる「要求パケット間隔」です。例えばRPI=4 msは、対象のコネクションで4 ms間隔のデータ更新を要求する設定です。RPIは通信線の100 Mbps/1 Gbpsという物理速度を変更するものではありません。RPIを短くするとPPS・帯域負荷が増えます。
| RPI(仮定) | 1秒あたりの片方向パケット数(8台) | 送信方向の必要帯域 | 100 Mbpsリンク利用率 |
|---|---|---|---|
| 20 ms | 400 PPS | 1.5168 Mbps | 1.52% |
| 10 ms | 800 PPS | 3.0336 Mbps | 3.03% |
| 4 ms | 2,000 PPS | 7.584 Mbps | 7.58% |
| 2 ms | 4,000 PPS | 15.168 Mbps | 15.17% |
| 1 ms | 8,000 PPS | 30.336 Mbps | 30.34% |
この表から、データサイズとPLC台数が一定ならRPIを半分にすると、おおむね通信パケット数と必要帯域は2倍になることがわかります。ただし機器が各RPIに対応し、PLCタスク周期やネットワーク構成で実現できることが前提です。PROFINET、EtherCAT、CC-Link IE TSNでは、RPIという名称ではなく各規格の更新周期・サイクルタイム等を設定します。Modbusは問い合わせ周期と応答時間から設計します。
手順6:実際の転送時間を計算する
まず、1パケットを通信線へ送り出すためのシリアライズ時間(伝送路への送出時間)を求めます。
送出時間 [s] = ワイヤ占有量 [byte] × 8 ÷ リンク速度 [bit/s]
474 byteを100 Mbpsで送る場合:
474 × 8 ÷ 100,000,000 = 0.00003792 s = 37.92 μs
中央PLCへ8台分が一斉に到着し、同じ出力リンクに直列化されると仮定すれば、8フレーム分の送出時間は8 × 37.92 μs = 303.36 μsです。先に7パケットが並んでいれば、8番目のパケットは送出開始までに最大で約265.44 μsの待ちが発生する例となります(ほかの負荷はない仮定)。
さらに、説明上の仮定として、3つの100 Mbpsリンクを通り、ストアアンドフォワード型スイッチを2台経由し、各スイッチ処理遅延を10 μs、出力ポートでの待ちを265.44 μsとすると:
転送時間の例 ≒ 37.92 × 3 + 10 × 2 + 265.44 = 399.20 μs(約0.40 ms)
これは説明用の1パケット経路モデルであり、ネットワークの最大遅延を保証する値ではありません。ケーブル伝搬遅延、他トラフィック、実際のスイッチ転送方式、キュー制御、機器固有の通信処理、再送・エラーなどは別途評価が必要です。
設備のエンドツーエンド応答時間は、さらに「入力フィルタ/センサ応答+入力データ取得待ち+ネットワーク転送+PLCスキャン・タスク待ち+出力データ更新待ち+出力機器動作時間」を足して検討します。RPI=4 msであっても、入力変化から出力動作まで4 msになるという意味ではありません。
手順7:ハートビートとタイムアウト確認周期を決める
ハートビートは相手機器が動作中であることを確認するため、定期的に送る生存確認信号です。アプリケーションで独立したハートビートを設ける場合は、「検出したい故障時間」「一時的な通信遅延」「誤検出の許容度」から送信周期とタイムアウトを設計します。
例:ハートビートを100 msごとに送り、3周期連続で受信できない場合に異常とするなら、最終受信からおおむね300 ms前後の未受信で異常判定する設計です。例えばジッタを考慮して350 msの監視タイムアウトを設定することもありますが、実際の判定方式・時刻起点・遅延許容を明確にしてください。
この例の追加帯域は、ハートビートのアプリケーションデータ32 byte、通信付加情報74 byte、相手8台、片方向100 ms周期と仮定すると:
8 × (32 + 74) × 8 ÷ 0.1 = 67,840 bit/s = 0.06784 Mbps
重要:EtherNet/IPではImplicitコネクションにRPIとコネクションタイムアウト機構があり、別のハートビートを必ず追加する必要があるとは限りません。CIPの接続タイムアウトや安全通信の監視時間は機器・設定で異なります。RPIに単純な固定倍率を掛ければすべての規格で同じになるわけではありません。また安全関連の異常検出には、一般的なハートビートだけではなく適切な安全機能・安全規格への適合が必要です。
手順8:余裕率とピークトラフィックを確認する
平均7.584 Mbps/方向という計算結果だけで選定を終わらせないでください。初期接続時の設定通信、故障時診断、HMI画面読出し、ファイル転送、スイッチへの一時的な集中なども通信帯域を使用します。QoSを利用しても物理的な帯域不足は解消できません。
例えば通信量の仮定に30%を加算すると必要帯域は 7.584 × 1.30 = 9.8592 Mbps/方向 です。ただし30%はこの例の試算用仮定であり、一律の設計基準ではありません。制御の重要性、許容遅延、バースト、接続台数増加、実測値から余裕を決めます。
7. 実務で役立つプロトコル選定フロー
- 接続先を確認:PLC間、I/O、サーボ、センサ、上位サーバのどれか。
- 既設環境を確認:使用PLC・ドライブ・I/Oの通信インタフェースと既存ネットワーク。
- 要求時間を決定:入力から出力までの許容応答時間、周期、ジッタ、同期精度。
- データ量・台数を整理:送信方向別にbytes、PPS、通信先台数、同時通信のピークを見積もる。
- 容量・配線を確認:最大接続台数、通信距離、構成、ケーブル、給電、冗長化。
- 付帯機能を確認:QoS、IGMPスヌーピング、Querier、PoE、時刻同期、安全通信。
- 候補比較と実機検証:必要周期・実測ジッタ・異常時挙動・保守性・導入費用を評価する。
用途別の候補例
| 使用場面 | 主な候補 | 採用する理由 | 設計時の注意 |
|---|---|---|---|
| 複数PLCの連動 | FL-net、EtherNet/IP、CC-Link IE TSN | PLC間でデータを共有しやすい | 各メーカーの対応プロファイル・通信容量 |
| 高速な位置決め装置 | EtherCAT、PROFINET IRT、CC-Link IE TSN | 短周期と機器間同期 | ドライブ・コントローラ双方の同期仕様 |
| 多数の分散I/O | EtherNet/IP、PROFINET、CC-Link、EtherCAT | 配線削減と周期I/O | PPS、更新周期、通信先台数 |
| 高機能センサ | IO-Link | 測定値・診断・パラメータ取得 | マスタ対応プロトコルとケーブル長 |
| 電力計・温調器 | Modbus RTU/TCP | レジスタアクセスと実装の容易さ | ポーリング周期、台数、応答時間 |
| 既設装置の部分更新 | 既存のCC-Link、DeviceNet、PROFIBUSなど | 周辺機器を流用しやすい | 製品供給・互換性・長期保守 |
8. 設計者が見落としやすいトラブルと対策
通信帯域には余裕があるのにデータが遅延する
平均Mbpsが低くても、複数機器が同時送信するとスイッチ出力ポートにフレームが集中します。PPS、ポート別利用率、キューのドロップ、PLCタスク周期、RPI設定を確認します。平均帯域だけでなくピークを調査してください。
マルチキャストが全ポートに流れている
マルチキャスト利用時はIGMPスヌーピングとクエリアの状態、マルチキャストグループの参加状況を確認します。不要な機器へのフラッディングを抑えられる可能性があります。
PoE対応スイッチなのにカメラが再起動する
1ポートの給電規格だけでなく、スイッチ総給電電力、受電機器のピーク消費電力、長いケーブルでの電圧降下、周囲温度、電源装置側の余裕を調査します。
異なるメーカーのEthernet機器をつないでも動かない
同じRJ-45でも上位プロトコルが異なる場合があります。対応規格、機器ロール、設定ファイル、ソフトウェアバージョンを照合し、必要ならゲートウェイや対応I/Oマスタを使用します。
非常停止を一般通信のハートビートで代用している
一般的な通信監視は安全機能そのものの代替にはなりません。安全PLC、対応する安全通信(例:CIP Safety、PROFIsafe、FSoE等)、機械安全のリスクアセスメントに基づいて構成します。
非常にわかりやすい本です。カラー徹底図解 基本からわかるシーケンス制御
9. よくある質問(FAQ)
Q1. EtherNet/IPとEtherCATは同じEthernetなので接続できますか?
A. 原則として、そのままの相互接続はできません。物理的にEthernetを使っていても通信方式が異なります。両規格に対応したゲートウェイ、マスタ、複数プロトコル対応機器が必要です。
Q2. RPIを短くすれば必ずPLCの応答速度は速くなりますか?
A. 必ずしも速くなりません。通信更新周期は短くなりますが、PLCのスキャン・タスク周期や通信処理負荷、相手機器の更新処理が律速になる場合があります。短くしすぎると通信負荷やタイムアウト増加の原因になります。
Q3. QoSを設定すれば通信帯域の設計は不要ですか?
A. 必要です。QoSは混雑時の優先順位を制御するもので、100 Mbpsのリンクをそれ以上の物理容量にはできません。
Q4. IGMPスヌーピングとQoSはどちらを優先して設定すべきですか?
A. 通信方式と実際の問題によって決めます。マルチキャストの不要配信が課題ならIGMPスヌーピング、送信キューの競合が課題ならQoSを検討します。マルチキャストを使うネットワークではクエリアの確認も重要です。
Q5. PoE対応のLANケーブルなら、どの産業用Ethernet機器にも給電できますか?
A. できません。PoE給電側と受電側の規格対応が必要です。対応しないポートに勝手に電力を注入しないでください。EtherCAT Pも標準PoEとは別の方式です。
Q6. Modbus TCPはサイクリック通信ですか?
A. 通常は要求・応答型です。クライアントから一定間隔で読出し要求を送ることで周期的にデータを取得できますが、EtherNet/IPのRPIとは動作方式が違います。
Q7. 100 Mbpsで400 byteを送ると何ms必要ですか?
A. データ本体だけなら32 μsです。400 × 8 ÷ 100,000,000 = 32 μs。ただし通信路上ではヘッダなども送るため、本記事の仮定では474 byteで37.92 μsです。実際の応答時間にはキュー、スイッチ、PLC処理などを加える必要があります。
Q8. 新規のFA設備で最もおすすめの通信規格は何ですか?
A. 使用PLCと要求性能で変わります。多軸同期ではEtherCAT等、PLCと一般I/OではEtherNet/IPやPROFINET等、センサの診断・設定ではIO-Link等が候補です。対応機器・保守性・応答時間を比較してください。
10. まとめ|通信規格は速度だけでは選べない
- 階層(コントローラ/フィールド/センサ)と通信方式(サイクリック/非サイクリック/同期)は異なる分類。
- CC-Link、DeviceNet、PROFIBUS、FL-netなどの従来型と、EtherCAT、PROFINET、CC-Link IE TSN、EtherNet/IPなどの産業用Ethernetを用途で比較する。
- EtherNet/IPのRPIを短くすると、通信更新頻度とPPS・必要帯域が増える。ほかの規格では対応する周期設定方法を確認する。
- QoSは優先制御、IGMPスヌーピングはマルチキャストの転送先制御、PoEはLANケーブル給電。役割はそれぞれ異なる。
- 最大通信容量、通信速度、PLC台数、PPS、各リンクの混雑、転送時間、タイムアウトを一体で設計する。
- 計算値で選定を終わらせず、実機のジッタ・通信異常時の動作・安全性を検証する。
次の設計作業では、「誰と誰が」「何byteを」「何msごとに」やり取りするかを通信一覧表にまとめることから始めると、機器選定とトラブル予防が進めやすくなります。
参考資料・一次情報
- CC-Link協会|ネットワーク仕様(CC-Link/CC-Link/LTほか)
- CC-Link協会|CC-Link IE TSNの特徴
- 日本電機工業会(JEMA)|FL-netの規格・技術資料
- ODVA|EtherNet/IP
- ODVA|Securing EtherNet/IP Networks(QoS・IGMPの説明)
- EtherCAT Technology Group|EtherCATの動作原理
- Siemens|PROFINET RT・IRTの違い
- Modbus Organization|Modbusの仕様書
- オムロン|CompoNetマスタの仕様
- Siemens|IO-Link通信仕様の解説
- Cisco|産業用PoEの規格と電力
技術仕様は2026年10月時点で公開された団体・メーカー資料を参照しています。規格の改訂・製品別仕様・ファームウェア制約があるため、実際の設計時は採用型式の最新マニュアルで最終確認してください。